Pesquisadores do Instituto de Tecnologia de Massachusetts (MIT), nos Estados Unidos, desenvolveram um robô inspirado no movimento das serpentes para percorrer regiões profundas do intestino delgado. A tecnologia foi projetada para facilitar o diagnóstico e o tratamento de condições nessa parte do corpo, considerada de difícil acesso por causa do comprimento e do pequeno diâmetro do órgão.
De acordo com os resultados publicados na revista Science Robotics na última quarta-feira (28/10), o dispositivo poderá ser usado para registrar imagens do intestino, liberar medicamentos diretamente na região, coletar amostras para biópsias e remover pequenos pólipos. O robô foi desenvolvido para ser inserido no organismo pela boca ou pelo reto, dependendo da área que deverá ser examinada.
O intestino delgado tem mais de seis metros de comprimento e aproximadamente 2,5 centímetros de diâmetro. Essas características tornam especialmente complexa a exploração de seus trechos mais profundos. O órgão também apresenta uma superfície escorregadia, condição que, embora dificulte o controle de instrumentos convencionais, pode favorecer a movimentação de um equipamento projetado para deslizar e se adaptar ao espaço disponível.
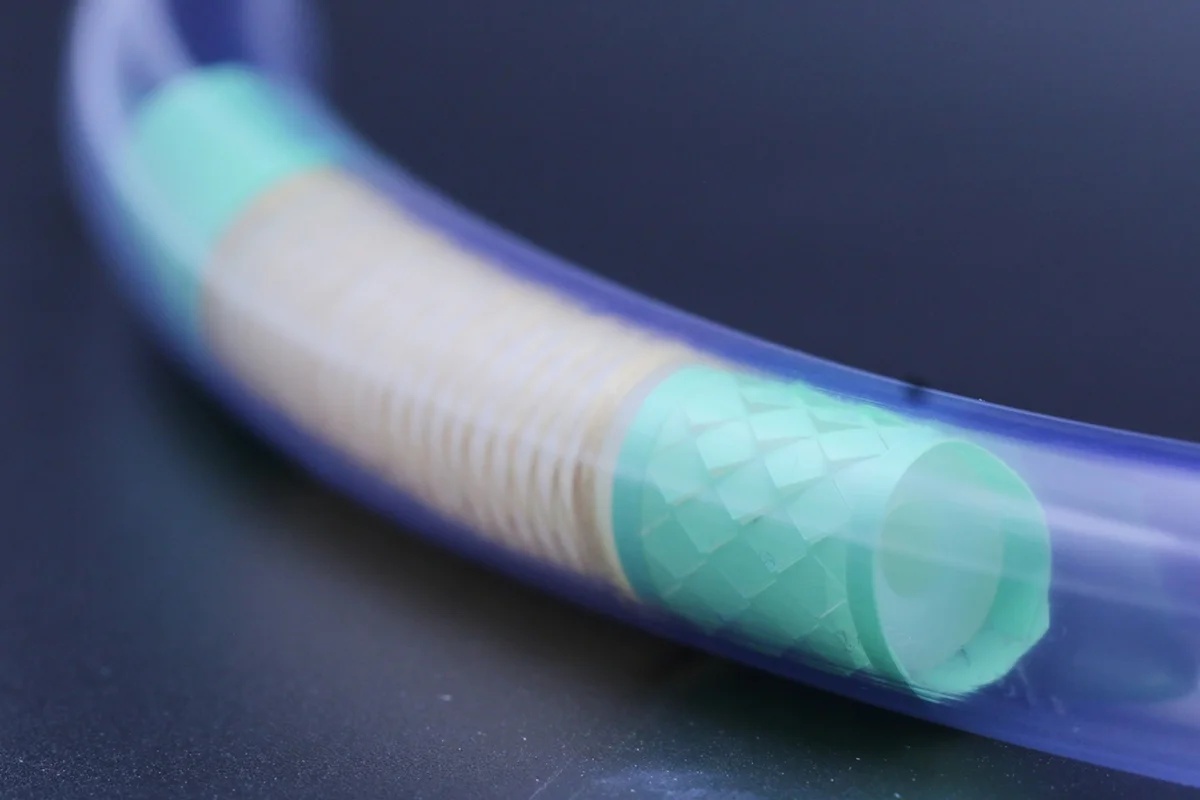
Por esse motivo, os pesquisadores adotaram como referência a forma como as serpentes se deslocam. O robô conta com câmaras infláveis capazes de fazê-lo se alongar e se curvar conforme a direção do trajeto. O sistema permite que o dispositivo se ajuste às mudanças do caminho e avance por segmentos estreitos e sinuosos do intestino.
Também foram instalados balões nas extremidades do robô. Eles se expandem e se contraem de maneira alternada, criando um mecanismo de apoio e impulsão para facilitar o avanço pelo intestino delgado. O funcionamento coordenado desses componentes permite que o dispositivo se movimente sem depender apenas de uma força contínua aplicada externamente.
As peças receberam revestimentos específicos que produzem um efeito semelhante ao de escamas. Esse acabamento aumenta a aderência do robô à superfície intestinal e contribui para o controle de sua locomoção. Componentes eletrônicos integrados ao equipamento, combinados com um sistema de controle externo, permitem que um operador conduza os movimentos do dispositivo, inclusive em passagens mais estreitas ou com mudanças acentuadas de direção.
Testes realizados em animais demonstraram que o robô é capaz de se locomover pelo intestino delgado. Durante os experimentos, o dispositivo alcançou cerca de dois metros no interior do órgão. O resultado indica que a estrutura consegue avançar por uma extensão significativa de uma região que apresenta obstáculos importantes para procedimentos de investigação e intervenção.
Apesar do desempenho observado nos testes, a tecnologia ainda precisa passar por aprimoramentos antes de ser utilizada em pacientes humanos. Algumas etapas do desenvolvimento continuam pendentes, e a aplicação clínica do robô ainda não está disponível. A expectativa dos pesquisadores é que o sistema, caso avance para essa fase, possa reunir em um único dispositivo funções de observação, coleta de material, administração de medicamentos e remoção de pequenos pólipos.